Fi0: Khi một ‘bộ não’ AI có thể điều phối nhiều hình hài robot
Fi0: Khi một ‘bộ não’ AI có thể điều phối nhiều hình hài robot
Một giới hạn lâu nay trong thiết kế robot là khả năng tái sử dụng trí tuệ khi thay đổi phần cứng: thường mỗi khi cấu trúc vật lý biến đổi, phần điều khiển thông minh phải viết lại hoặc huấn luyện lại từ đầu. Feagine Robotics đang thử thách quan niệm đó bằng một mô hình nền tảng mới tên Fi0, với mục tiêu giữ lại kiến thức thực hiện nhiệm vụ bất kể robot mang hình hài nào.
Từ vấn đề ‘liên kết chặt’ giữa trí tuệ và hình thể đến một hướng tiếp cận chung
Trong nhiều hệ robot truyền thống, phần mềm điều khiển gắn chặt với khung cơ khí: các tham số hoạt động, quỹ đạo và chiến lược điều khiển đều dựa trên khớp và bậc tự do cụ thể. Khi thiết kế cho một robot mới, kỹ sư thường phải xây dựng lại chuỗi điều khiển hoặc đào tạo lại mô hình để phù hợp với hình dạng và bộ truyền động khác nhau. Chính hạn chế này khiến chi phí phát triển tăng cao và làm chậm việc triển khai robot cho những nhiệm vụ chuyên biệt.
Fi0 tiếp cận vấn đề ngược lại: thay vì đóng khung trí tuệ quanh một hình thể, Fi0 được thiết kế là một nền tảng xuyên thể hiện (cross-embodiment foundation model) có khả năng nắm bắt và chuyển giao tri thức nhiệm vụ sang các robot khác nhau. Ý tưởng cốt lõi là tách rời “cái cần làm” khỏi “cách làm cụ thể” để có thể áp dụng chung cho nhiều kiểu phần cứng.
Kiến trúc biểu diễn hình thể: Embodiment Graph
Một yếu tố then chốt trong Fi0 là cấu trúc dữ liệu gọi là “Đồ thị thể hiện” (Embodiment Graph). Thay vì chỉ lưu tham số điều khiển thuần tuý, đồ thị này mã hóa đồng thời thông tin về hình thái (một cấu trúc mô tả các đoạn, khớp, cơ cấu truyền động), dữ liệu cảm biến và trạng thái hiện thời của robot. Khi Fi0 cần tạo hành vi, nó dùng đồ thị để hiểu giới hạn, khả năng và điểm mạnh của từng hình thể, từ đó sinh ra các lệnh phù hợp với cơ chế truyền động cụ thể.
Thử nghiệm trên cánh tay mềm: bộ ba mang hình ảnh ‘Bác sĩ Bạch Tuộc’
Để kiểm chứng ý tưởng, Feagine đã giới thiệu bộ ba cánh tay mềm truyền động bằng dây gân, có mã A01, A02 và A03 — thiết kế gợi liên tưởng tới những cánh tay uốn mềm. Các mẫu này được chế tạo với thông số tăng dần, nhằm kiểm tra giới hạn xử lý và khả năng chuyển giao kiến thức của Fi0 giữa các cấu hình khác nhau.
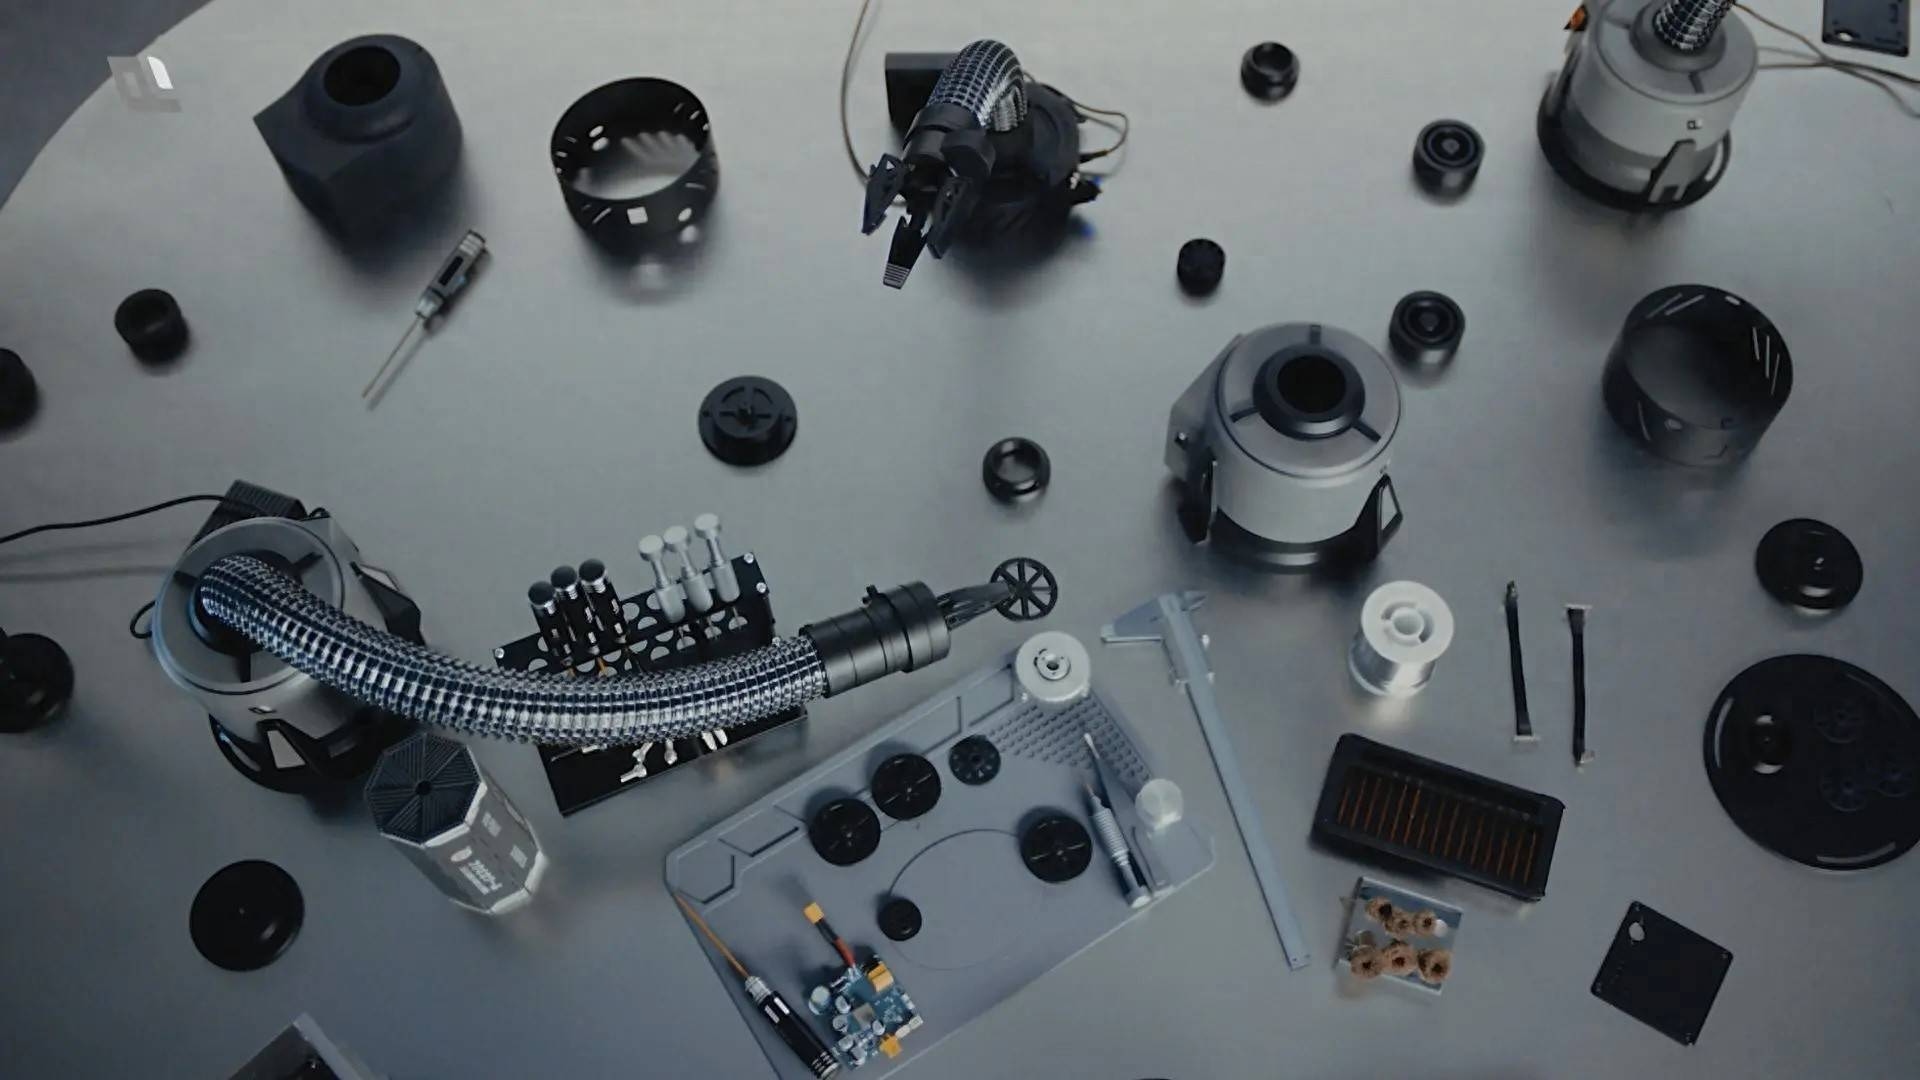
Feagine Robotics giới thiệu mô hình nền tảng xuyên thể hiện Fi0, cho phép robot duy trì tri thức nhiệm vụ ngay cả khi thay đổi cấu trúc cơ thể vật lý.
Cụ thể, A01 là mẫu nhỏ nhất, chỉ có một đốt, sở hữu hai bậc tự do, nặng 750 gram và chịu được tải 200 gram. A02 mở rộng lên hai đốt với bốn bậc tự do và khả năng mang 400 gram. Mẫu lớn nhất, A03, có ba đốt uốn cong, cấu hình 6+1 bậc tự do, chiều dài cánh tay đạt 50 cm và tải trọng tối đa 600 gram. Sự khác biệt về bậc tự do, tải trọng và kích thước giúp đội nghiên cứu kiểm tra Fi0 trên một phổ hình thể mềm biến dạng liên tục.
Thử nghiệm trên robot mềm giúp giải bài toán phức tạp về cấu hình vật lý biến đổi liên tục và tương tác linh hoạt với môi trường.
Học từ một lần thị phạm: trích xuất bản chất nhiệm vụ, không sao chép chuyển động
Khả năng nổi bật của Fi0 là học tức thì từ một lần thị phạm của con người mà không cần huấn luyện lại mô hình cho từng robot. Khi một người thao tác để hoàn thành công việc, Fi0 không cố gắng sao chép chính xác quỹ đạo tay người. Thay vào đó, mô hình phân tích và trích xuất những đặc trưng cốt lõi của hành vi:
- nhận diện đối tượng liên quan;
- thứ tự các bước thực hiện;
<li;các điểm tiếp xúc quan trọng;
<li;mục tiêu cuối cùng của thao tác.
Sau khi nắm được những yếu tố này, Fi0 dùng Embodiment Graph để lập bản đồ từ mục tiêu hành vi sang khả năng hành động của robot hiện tại. Nhờ vậy cùng một thị phạm có thể được dịch và thực hiện bởi nhiều robot với cấu hình khác nhau, mỗi robot sẽ dùng cách vận động phù hợp với bộ truyền động và giới hạn vật lý của nó để đạt kết quả tương đương.
Vì sao hướng tiếp cận này quan trọng?
Tách tri thức nhiệm vụ khỏi cài đặt phần cứng mở ra vài lợi ích thiết thực. Trước hết, giảm bớt nhu cầu huấn luyện lại cho từng thiết bị giúp tiết kiệm thời gian và chi phí triển khai. Thứ hai, một “tầng trí tuệ” dùng chung có thể thúc đẩy phát triển hệ sinh thái robot đa dạng: các máy chuyên dụng (cánh tay cứng cho nhà máy, cánh tay mềm cho y tế, hoặc thiết bị cho không gian chật hẹp) sẽ cùng chia sẻ khả năng thực hiện các nhiệm vụ phổ biến mà không cần xây dựng trí tuệ riêng biệt cho từng loại.
Với phương án này, nhà thiết kế có thể tập trung tối ưu phần cơ khí cho môi trường ứng dụng, trong khi Fi0 đảm nhiệm việc chuyển dịch chiến lược hành vi giữa các cấu hình khác nhau.
Những giới hạn và chặng đường cần đi tiếp
Feagine nhấn mạnh Fi0 vẫn đang trong giai đoạn đầu phát triển. Mặc dù những thử nghiệm ban đầu trên bộ ba cánh tay mềm cho thấy tính khả thi của ý tưởng, còn cần nhiều thử nghiệm trên quy mô phần cứng rộng hơn để đánh giá độ ổn định, an toàn và khả năng mở rộng trong môi trường thực tế. Việc đánh giá ở các điều kiện thao tác phức tạp, tác nhân môi trường thay đổi hoặc khi phối hợp nhiều robot đồng thời là các bước cần thực hiện trước khi áp dụng vào sản xuất hoặc y tế.
Ngoài ra, các hệ robot mềm vốn có đặc tính biến dạng liên tục và tương tác linh hoạt với môi trường — điều này vừa là cơ hội vừa là thách thức khi thiết kế bộ biểu diễn chung: đồ thị phải đủ phong phú để nắm bắt mọi trạng thái nhưng vẫn hiệu quả về tính toán để tạo hành vi thời gian thực.
Những ứng dụng tiềm năng nếu tiếp cận thành công
Nếu Fi0 và các mô hình tương tự hoàn thiện, ta có thể hình dung một số ứng dụng thực tế: nhanh chóng chuyển giao nhiệm vụ giữa robot trong dây chuyền sản xuất khi thay đổi phụ kiện; triển khai robot mềm trong môi trường y tế để thao tác với mô mềm người bệnh; hoặc trang bị các robot nhỏ chuyên dùng cho không gian hẹp với khả năng thực hiện những nhiệm vụ đa dạng mà không cần huấn luyện riêng biệt cho từng thân máy.
Cần ghi nhớ
Fi0 đại diện cho một hướng thiết kế AI cho robot: xây dựng một tầng trí tuệ chung, độc lập với hình thể cụ thể, để tăng tính linh hoạt và khả năng tái sử dụng. Các thử nghiệm với A01, A02 và A03 chứng minh ý tưởng có thể hoạt động trên các cánh tay mềm khác nhau; nhưng để đi từ phòng thí nghiệm đến ứng dụng rộng rãi còn cần thêm thời gian và kiểm chứng ở quy mô lớn.
FAQ
Fi0 là gì? Fi0 là một mô hình AI nền tảng xuyên thể hiện do Feagine Robotics phát triển, nhằm lưu giữ và chuyển giao tri thức thực hiện nhiệm vụ giữa các robot có cấu hình vật lý khác nhau.
Embodiment Graph là gì và vai trò của nó? Embodiment Graph là cấu trúc biểu diễn trong Fi0, mã hóa thông tin về hình thái, cảm biến, truyền động và trạng thái hiện thời để mô hình hiểu khả năng của từng robot và sinh lệnh phù hợp.
Ba mẫu A01, A02, A03 khác nhau ra sao? A01 có một đốt, hai bậc tự do, nặng 750 gram, tải 200 gram; A02 có hai đốt, bốn bậc tự do, tải 400 gram; A03 có ba đốt, 6+1 bậc tự do, cánh tay dài 50 cm và tải 600 gram.
Fi0 có sao chép chính xác chuyển động con người không? Không; Fi0 trích xuất các đặc trưng cốt lõi của thị phạm — như đối tượng, thứ tự bước, điểm tiếp xúc và mục tiêu — rồi dịch chúng sang hành vi phù hợp với robot, thay vì sao chép quỹ đạo người biểu diễn.
Kết thúc: Fi0 mở ra cách tiếp cận giúp trí tuệ robot trở nên linh hoạt hơn với hình thể; nếu được phát triển đầy đủ, đây có thể là nền tảng thúc đẩy hệ sinh thái robot đa dạng cùng chia sẻ một bộ trí tuệ chung.
Tiếp tục khám phá góc nhìn công nghệ vật liệu ứng dụng trong robot và thiết bị điện tử hiện đại, bạn có thể đọc bài về pyrite bán dẫn từ quặng sắt Minnesota để hiểu cách quặng thô được chuyển hóa thành vật liệu bán dẫn có tiềm năng ứng dụng năng lượng và điện tử.
Nếu bạn quan tâm tới những cải tiến về an toàn và khung gầm trên phương tiện cơ giới, bài viết về an toàn và phuộc Showa trên CB300F Twister 2027 sẽ mang đến bức tranh chi tiết về nâng cấp công nghệ trên phân khúc naked-bike.
Với người đọc quan tâm tới giải pháp tích hợp dịch vụ giao thông, bài phân tích về giao thông liên thông giữa Metro và Be ở Hà Nội mô tả rõ cách một tính năng liên thông hành trình có thể cải thiện trải nghiệm đi lại của hành khách.
Lưu ý kỹ thuật: Nội dung mang tính tham khảo công nghệ, không thay thế tư vấn chuyên môn IT hay bảo mật. Hãy kiểm chứng từ nhiều nguồn trước khi áp dụng.
Tác giả
admin
Biên tập viên công nghệ tại Thư viện công nghệ.